
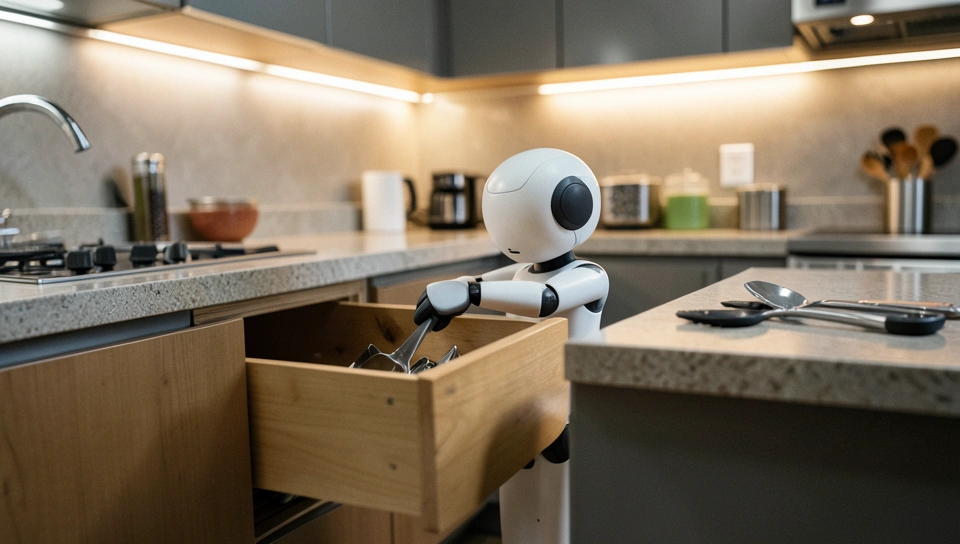
GPT-6 Astra acabou de encarar o teste mais ingrato para um modelo de linguagem: uma cozinha bagunçada que ele nunca viu, com gavetas fechadas, objetos fora do lugar e nenhum mapa pronto. Pesquisadores de Stanford e Caltech colocaram o modelo no comando direto de um robô humanoide Unitree G1, dentro de um sistema chamado HomeBody, e pediram algo simples na frase e brutal na execução: arrumar a cozinha. Sem teleoperação, sem rotina gravada, sem ambiente controlado de laboratório. O robô precisou explorar, entender onde está cada coisa e decidir sozinho a sequência de ações para organizar o espaço e buscar itens. É o tipo de demo que empolga no vídeo, mas quem já colocou robô para operar fora do script sabe que o diabo mora nos detalhes de latência, erro de grasp e custo de inferência.
O fato
O sistema HomeBody foi criado para testar navegação autônoma e manipulação em ambiente doméstico desconhecido. O Unitree G1 entra na cozinha sem conhecimento prévio do layout, faz uma varredura inicial do ambiente, identifica superfícies, móveis, gavetas e objetos soltos e começa a executar tarefas como guardar utensílios, alinhar itens na bancada e buscar objetos específicos dentro de gavetas. Tudo isso a partir de comandos em linguagem natural, como 'limpar a cozinha'. O modelo decompõe a ordem genérica em passos executáveis, escolhe as habilidades necessárias e tenta executar, observando o resultado para corrigir a rota quando algo falha.
O ponto que mais chama atenção é a arquitetura. O HomeBody elimina a camada tradicional de controle treinada que normalmente fica entre o modelo de linguagem e o robô. Em vez de ter uma policy de aprendizado por reforço ou um controlador específico traduzindo intenção em movimento, um vision-language model intercambiável, neste caso o GPT-6 Astra, chama diretamente uma biblioteca extensível de skills. São primitivas como navegar até um ponto, detectar e agarrar um objeto, abrir gaveta, colocar item e recuar com segurança. Essa abordagem troca previsibilidade por flexibilidade. O robô não precisa ser retreinado para cada cozinha nova, ele reaproveita raciocínio espacial e semântico do modelo grande para improvisar.
Como funciona na visão de operador
Na prática, o fluxo tem três blocos que importam para quem constrói. Primeiro, exploração e memória espacial. O robô circula pela cozinha, captura imagens e constrói um gêmeo digital no Nvidia Isaac Sim, além de registrar objetos e posições em uma memória espacial persistente. Isso permite que ele lembre onde está a espátula mesmo depois que ela sai do campo de visão da câmera, o que é essencial em tarefa longa de organização. Sem essa memória, cada comando viraria uma nova busca cega, com muito mais passos e muito mais chance de alucinação espacial. Com ela, o Astra consegue planejar em cima de um mapa semântico, do tipo 'o pote estava na segunda gaveta à esquerda do fogão'.
Segundo, planejamento e chamada de skills via API. O Astra recebe o objetivo, o estado atual do mapa e o feedback visual, e gera o próximo passo como uma chamada de função para a skill library. É um loop clássico de agente: observar, pensar, agir, verificar. Se a garra escorrega ou a gaveta não abre totalmente, o modelo recebe o erro visual e tenta de novo com ajuste de posição ou troca de estratégia. Não há confirmação oficial de tempos de resposta, mas dá para inferir o gargalo. Cada decisão exige uma inferência multimodal pesada, com imagens de alta resolução e contexto de memória, o que sugere latência na casa de segundos por passo. Em uma limpeza com 40 a 60 passos, isso vira facilmente 10 a 20 minutos só de espera de modelo, sem contar movimento físico.
Terceiro, execução física no Unitree G1. E aqui a física cobra a conta. Os relatos citam superaquecimento dos servos dos dedos, o que é totalmente plausível em manipulação fina repetida com um humanoide de baixo custo. O G1 não foi projetado para operação doméstica contínua de alta carga, ele é ágil, barato para a categoria, mas limitado em torque, dissipação térmica e precisão de ponta de dedo. Some isso ao custo computacional. Rodar um VLM do porte do Astra em loop, mais simulação no Isaac Sim e processamento de visão local, exige GPU potente offboard ou streaming para nuvem, o que aumenta custo por hora, latência de rede e ponto de falha. O código foi publicado no GitHub, então dá para auditar a orquestração, mas replicar em casa vai exigir mais do que só clonar o repositório.
Por que tirar a camada de controle muda tudo
A decisão de plugar o modelo direto nas skills é a tese central do projeto. A abordagem tradicional em robótica móvel manipuladora usa um stack em camadas: percepção, mapeamento, planejamento simbólico e controle de baixo nível treinado e validado. É robusto, mas rígido. Qualquer cozinha nova exige ajuste, calibração e, muitas vezes, coleta de dados. O HomeBody aposta que um modelo com raciocínio espacial forte já consegue fazer a ponte entre intenção e ação se tiver primitivas confiáveis e memória boa. Os benchmarks recentes que apontam evolução do Astra em raciocínio espacial dão suporte a essa aposta. Só que isso move o risco de lugar. Em vez de falhar no treino, o sistema falha em runtime, com o modelo tentando abrir a gaveta errada ou agarrando pelo ponto fraco do objeto. Funciona para demonstração, mas para operação contínua você precisa de guardrails, limites de força, verificação de colisão e fallback determinístico.
O que isso muda na prática
Para quem desenvolve robótica doméstica, logística leve ou automação em ambientes não estruturados, o recado é claro. A barreira de generalização caiu um degrau. Não é mais necessário mapear cada casa pixel por pixel antes de operar. Um VLM capaz de construir memória espacial e chamar skills pode entregar um comportamento aceitável em ambiente novo já na primeira visita. Isso abre caminho para robôs de apoio em cozinhas comerciais, dark stores, laboratórios e almoxarifados pequenos, onde o layout muda toda semana e retreinar policy para cada mudança é inviável. Quem perde, no curto prazo, são stacks super especializados que dependiam de ambiente fechado e fiducial para funcionar. Eles continuam mais rápidos e baratos por tarefa repetitiva, mas perdem em flexibilidade.
- Mapeie antes de mandar limpar: replique a lógica do HomeBody em escala menor, force seu robô a construir memória espacial persistente com IDs de objeto e posição antes de executar qualquer tarefa longa, isso corta loops de busca e reduz chamadas ao modelo.
- Encapsule skills com timeout e verificação: não deixe o VLM chamar movimento bruto, exponha apenas ações validadas como abrir gaveta, pegar objeto cilíndrico ou navegar com desvio, cada uma com retorno de sucesso ou falha visual.
- Meça custo por tarefa completa: logue número de inferências, tokens de imagem e tempo parado por latência, se uma limpeza simples custa dólares em inferência e 15 minutos de operação, ela não fecha para uso doméstico real.
Para usuário final, ainda não muda nada no dia a dia. Ninguém vai comprar um G1 para arrumar a cozinha amanhã. O valor imediato é para times de P&D e integradores. Dá para usar o HomeBody como baseline aberto para testar outros VLMs no mesmo corpo, comparar taxa de sucesso por tipo de objeto, tempo médio por grasp e resiliência a erro. Também serve para pressionar fornecedores de hardware. Se o dedo superaquece em 20 minutos de uso leve, a especificação térmica vira requisito de compra, não detalhe. E tem o lado segurança, que já apareceu em avaliações anteriores do Astra controlando robô. Dar a um modelo grande acesso direto a atuação física sem sandbox forte é pedir por comportamento inesperado quando ele encontra faca, vidro ou fogão ligado.
A tensão que o vídeo não mostra
A pergunta real não é se o Astra consegue arrumar uma cozinha uma vez para a câmera. Consegue, com tempo e supervisão. A pergunta é se esse loop escala para cem cozinhas diferentes, com iluminação ruim, criança correndo, cachorro latindo e gaveta emperrada. Minha leitura de operador é que o gargalo apenas mudou de lugar. Antes, o problema era treinar controle para cada ambiente. Agora, o problema é bancar inferência cara e lenta para cada microdecisão, enquanto o hardware sofre para acompanhar. Latência alta quebra fluidez e aumenta chance de erro em cadeia, porque o mundo muda enquanto o modelo pensa. Custo alto inviabiliza operação contínua. E servo que esquenta limita jornada. Resolver planejamento com modelo maior não resolve física, energia e dissipação.
Tem também um trade-off silencioso de confiabilidade. Self-correction é ótimo no paper, mas em produção cada autocorreção é tempo, desgaste mecânico e risco. Se o robô precisa de três tentativas para pegar uma caneca, a taxa de sucesso final pode parecer boa no relatório, mas a experiência é ruim e o mean time between failures despenca. Para escalar, o caminho provável não é Astra puro de ponta a ponta, e sim híbrido: VLM planeja em nível alto a cada poucos segundos, controlador local determinístico executa em 50 a 100 Hz, e uma camada de segurança veta ação perigosa antes do motor mexer. Menos elegante, mais operável. E é aí que OpenAI sinalizando volta à robótica pessoal pesa, porque quem controlar o modelo, as skills e os guardrails define o padrão.
Conclusão
HomeBody prova que ligar um VLM direto nas skills funciona para navegar e arrumar uma cozinha desconhecida sem retreino, mas expõe o custo real dessa flexibilidade em latência, computação e hardware. É um avanço importante de arquitetura, não um produto pronto. Será que a próxima dobra de raciocínio espacial vai compensar a física que ainda esquenta, trava e quebra?
Comentários
0 comentáriosNenhum comentário ainda. Seja o primeiro a comentar.