
O problema que ninguém resolveu: pegar sem quebrar
A manipulação robótica continua travada no detalhe mais banal de um armazém: tirar um item da caixa sem amassar, deixar cair ou travar o ciclo. Vídeo bonito de robô dobrando roupa ou abrindo porta não paga operação. O que paga é throughput com taxa de erro baixa em SKU variado, iluminação ruim, embalagem amassada e objeto escorregadio. É aí que a maioria dos sistemas baseados só em visão quebra, porque ver onde está o objeto não significa saber quanta força aplicar no último milímetro.
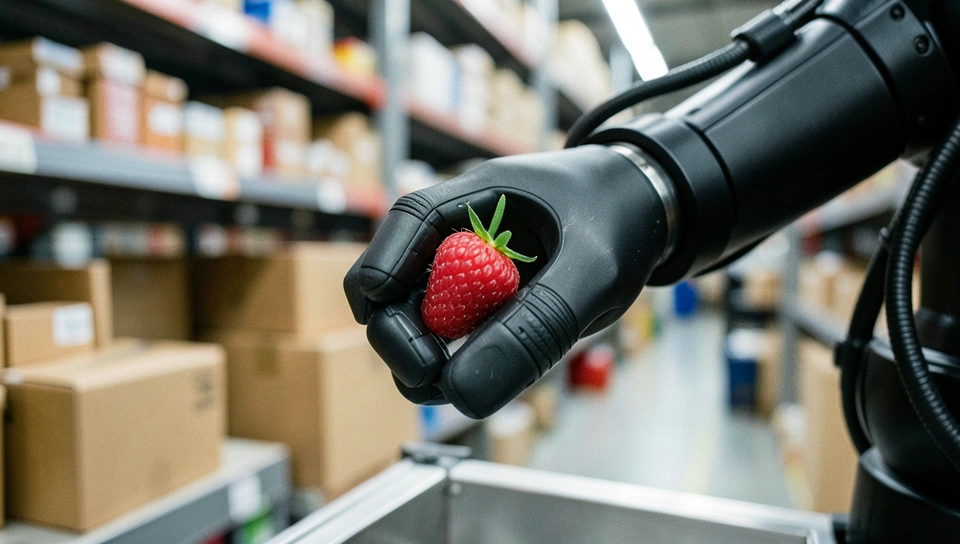
Foi nesse ponto que a Eka Robotics chamou atenção de gente calejada. Pesquisadores que já viram dezenas de demos falaram em fator surpresa, não pelo marketing, mas pelo comportamento. O braço erra, tenta de novo, ajusta a pegada pelo contato e segue. Um deles entregou uma framboesa para teste, o item clássico para humilhar gripper, e descreveu a cena como estranhamente humana: um braço grande e rápido que freia no instante final e encosta com leveza. Para quem opera logística, isso importa mais que qualquer benchmark de linguagem.
O fato: 150 milhões de dólares para escalar toque, não só visão
A Eka, fundada pelo professor do MIT Pulkit Agrawal e pelo ex-pesquisador do Google DeepMind Tuomas Haarnoja, fechou uma Série A de 150 milhões de dólares com valuation pós-money de 1,45 bilhão de dólares, liderada por a16z e F-Prime. O argumento dos investidores é direto: desempenho sobre-humano em tarefas específicas de manipulação destreza e caminho claro para ampliar isso nos próximos meses.
Os números divulgados ajudam a entender o tamanho da aposta. A empresa fala em cerca de 1.500 objetos de até 1 kg manipulados por hora, contra algo como 600 para um humano em tarefa equivalente, com taxa de sucesso acima de 95% em picking confiável. O braço se move tão rápido e com tanta força que poderia se danificar sozinho se o controle falhasse. Isso sinaliza confiança alta no algoritmo, e também levanta a pergunta que todo operador faria: quantos robôs quebraram até chegar nesse nível de agressividade com segurança.
Como funciona: vision-force-action em vez de só vision-language-action
A diferença central está na arquitetura. Em vez de um modelo vision-language-action clássico, que aprende a relação entre instrução em linguagem, imagem e ação, a Eka trabalha com um esquema que podemos chamar de vision-force-action. A linguagem continua lá para dar contexto, a visão dá a pose aproximada, mas quem fecha a tarefa é o sinal de força e tato. Como o próprio Agrawal resumiu, a visão mostra mais ou menos onde está o objeto, o agarrar de verdade acontece na força.
Para isso a empresa precisou mexer no hardware. Não é um gripper rígido tradicional com uma câmera por cima. É uma mão mais complacente, com mais sensores de força e resposta rápida a contato. Tudo indica, por inferência técnica plausível, um loop de controle de baixa latência, provavelmente na casa de centenas de hertz a quilohertz no nível de contato, combinado com política aprendida que modula rigidez e velocidade em tempo real. Quando o dedo encosta na framboesa, ele não segue a trajetória cega. Ele recalcula.
O outro pilar é simulação física com reinforcement learning em escala. A Eka diz que consegue gerar milhares de horas de experiência robótica em minutos. Na prática de operador, isso significa um simulador que modela contato, fricção, deformação e escorregamento de milhares de geometrias, rodando em paralelo massivo em GPU, para treinar políticas robustas antes de ir para o robô real. É o oposto da abordagem dependente só de demonstração humana, que é cara, lenta e enviesada para o objeto que você já coletou. Aqui a aposta é: diversidade física sintética gera generalização sem retreinamento para cada SKU novo.
O que isso muda na prática
Se os números se sustentarem fora da demo, quem ganha primeiro é fulfillment e 3PL com alto mix de itens pequenos. Picking de 1.500 unidades por hora com 95% de acerto muda conta de turno, de retrabalho e de overtime em pico. Também muda o design da estação: menos necessidade de apresentação perfeita do objeto, menos gabaritos, menos engenharia de fixture para cada produto novo. Fornecedores de automação clássica, presos a ventosa calibrada e script por SKU, perdem espaço.
- Gargalo de dados: sai a coleta manual de demos e entra a engenharia de simulação e calibração sim2real.
- Gargalo de integração: o valor vai para quem conecta percepção, WMS e exceção operacional sem parar a linha.
- Gargalo de manutenção: gripper sensorial customizado exige sobressalente, calibração e monitoramento de deriva.
A ação prática para quem opera hoje é simples e barata perto de um piloto: monte um set de estresse com 50 a 100 SKUs reais, incluindo deformáveis, brilhantes, transparentes e frágeis, e meça três coisas em loop contínuo, taxa de sucesso na primeira tentativa, tempo médio de recuperação após falha e taxa de dano. Não peça vídeo editado. Peça log por hora, com troca de objeto sem retreino e com gente circulando na célula. Se o sistema mantém velocidade sem esmagar a framboesa no meio do caos, aí vale falar de contrato.
A tensão: isso escala ou só move o gargalo?
Aqui entra minha dúvida de operador. Simulação gera escala de dados, mas não elimina o gap para o mundo real. Borracha que envelhece, sensor que suja, cabo que afrouxa, caixa que amassa de um jeito que o simulador nunca viu. Generalizar sem retreino para muitos objetos é impressionante, mas manter 95% em três turnos, com vibração, poeira e variação de lote, é outra história. E hardware sensível à força costuma cobrar seu preço em custo unitário, calibração e reposição.
Tem também o custo invisível: confiança. Um braço forte e veloz que precisa confiar totalmente no algoritmo para não se autodestruir exige supervisão, limites de segurança e modo degradado muito bem projetados. Latência de inferência, jitter de rede, queda de sensor. Tudo isso vira risco operacional quando você multiplica por 50 células. A Eka parece ter atravessado a barreira mais difícil, que é o contato delicado em alta velocidade. A próxima barreira é menos sexy e mais cara: uptime, peças, suporte e repetibilidade mês após mês.
Conclusão
A Eka não está vendendo mais um robô que vê bem, está vendendo um robô que sente para pegar melhor e mais rápido que gente em tarefas específicas. Se a conta de escala fechar, picking deixa de ser gargalo humano e vira problema de engenharia de frota. A pergunta que fica para o próximo piloto é direta: quanto custa manter essa delicadeza funcionando 24 por 7 fora do laboratório.
Comentários
0 comentáriosNenhum comentário ainda. Seja o primeiro a comentar.